踏切はどのように動いているのか:基本の列車検知と警報・遮断シーケンス
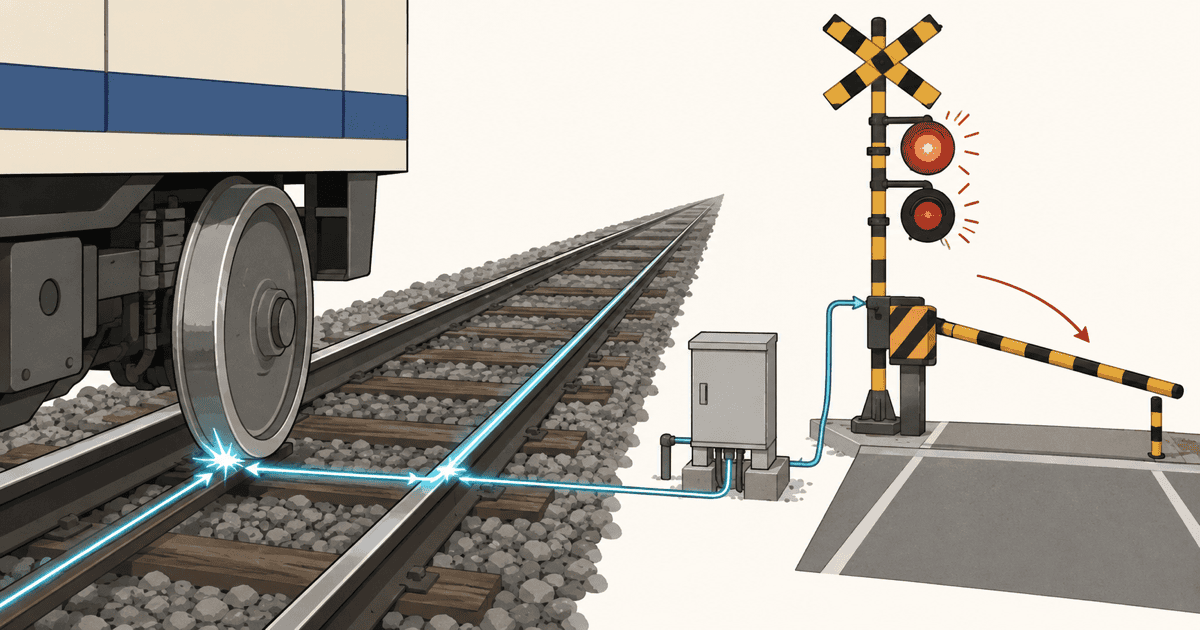
自動踏切の多くは、レールと列車の物理的な接触を利用して動作を開始します[1]。一般的な処理シーケンスにおいて、検知方式や制御ロジックは踏切ごとに異なります[1]。待機中のレールには微弱な電気が流れており、検出回路が形成されています[2]。列車が接近すると、金属製の車輪と車軸が左右のレールを短絡させます[2]。この短絡によって検出リレーが電気的にトリップし、踏切の作動が始まります[2]。レールを導体として利用する軌道回路方式は、列車の存在を直接捉える基本的な仕組みです[35]。
列車の先頭輪軸がアプローチ軌道回路に入ると、システムは列車接近を自動で検知します[3]。警報開始時には、赤色せん光灯が交互に点滅を開始します[4]。同時に警音を発する装置が作動し、道路利用者へ列車の接近を知らせます[4]。警報が鳴り始めた後、通行者の通行に支障がないタイミングで遮断かんが下降します[8]。遮断かんが完全に降りた後も、列車が到達するまでの間には一定の安全な余裕時間が確保されます[8]。
国の技術基準を定める解釈基準では、踏切の動作時間に関して明確な基準値が設定されています[5, 6, 7, 36]。警報の開始から遮断動作の終了までは15秒を標準とし、10秒以上を確保する必要があります[5, 36]。遮断動作の完了から列車が到達するまでの時間は、20秒を標準とし、15秒以上と定められています[6, 36]。警報開始から列車が踏切へ到達するまでの全体の時間は、30秒を標準として20秒以上が必要です[7, 36]。
| 動作工程 | 標準時間 | 下限値 |
|---|---|---|
| 警報開始から遮断動作完了まで | 15秒 | 10秒以上 |
| 遮断動作完了から列車到達まで | 20秒 | 15秒以上 |
| 警報開始から列車到達まで | 30秒 | 20秒以上 |
列車が踏切を通過した後の解除手順も自動化されています[10]。退出判定を備えた構成では、列車の後端が踏切直上の区間(island section)を完全に離れるまで、道路交通向けの解除へ移行しません[9]。列車が踏切を通過し終えると、遮断機は遮断状態を解除する動作を開始します[10]。それと同時に、踏切警報機は音と光による警報を自動的に停止します[10]。
後輩踏切って、列車の接近をセンサーで遠くから見ているだけではないのですか?
先輩多くの自動踏切は、車輪と車軸がレールをつないで回路をショートさせる現象を直接利用しているよ。
後輩車輪自体がスイッチの役割を果たしているのですね。だから電気的に自動で検知できるわけですか。
先輩その通りだね。先頭の車輪が入った瞬間にリレーが落ちて、警報と遮断の正確な時間管理が始まるんだよ。
異常をどう防ぐのか:フェイルセーフ設計と現示装置による停止連鎖
踏切の電気回路には、万一のトラブル時にも安全を最優先する設計思想が組み込まれています[12]。踏切の制御回路は、連続して電流を流し続ける連続閉電路式、またはこれと同等以上の方式が用いられます[12]。待機中に常に電流を流しておくことで、仮にレールや配線が破断して開回路(断線)が生じた場合でも、リレーが無通電となって警報作動側に倒れます[12]。故障が発生した際に危険を回避するこのフェイルセーフ設計が、システムの根底にあります[12]。
踏切内での事故を防ぐため、一部の踏切には障害物検知装置が設置されています[11, 38]。この装置は列車接近検知とは別系統で動作します[38]。列車が接近している際に、踏切道内を支障する自動車を光や電磁波、音波などで自動的に検知します[11, 13, 38]。検知対象は、原則として線路の建築限界内にある自動車です[13]。踏切内の支障が解消された場合には、装置は列車側への現示装置の作動を自動的に解除します[11, 14, 38]。また、通過中の列車そのものを誤って障害物として検知しない設計がなされています[14, 38]。
障害物の検知方式には複数の種類が存在します[15]。光電式は、発光器と受光器の間の光軸が遮られることで支障を判定します[15]。レーザレーダ式は、照射したレーザーの反射を利用して空間内の障害物を捉えます[15]。道路に埋設するループコイル式は、コイルの上に乗った自動車程度の大きさの金属塊を捉えます[15]。従来型の線検知式装置は自動車を主な対象としており、歩行者や車いす、自転車を検知できない場合があります[16]。そのため、すべての障害物を検知できるわけではありません[21]。
機器による自動検知を補う設備として、非常ボタン(踏切支障報知装置)が備えられています[17]。これは踏切内で車や人が立ち往生した緊急時に、発見した人などが手動で押す押しボタンです[17]。障害物検知装置や非常ボタンが作動すると、線路脇の特殊信号発光機や関係する信号機が停止現示に切り替わります[18]。運転士は赤色灯の明滅を確認すると、直ちにブレーキを操作して停止手配を取ります[19]。路線によっては無線音声通知や踏切用ATSが運転士の認知と操作を支援します[19]。踏切の異常や自動車の支障を指令所の監視盤へ通知し、指令員が列車無線で注意を促す構成もあります[20]。
後輩障害物検知装置があれば、どんな踏切でも事故を完全に自動で防げるのでしょうか?
先輩そうではないんだ。従来型の線検知式などは主に自動車が対象で、歩行者や自転車を捉えられない場合があるよ。
後輩センサーが万能ではないからこそ、手動の非常ボタンが併用されているわけですね。
先輩その通りだね。検知装置の信号も非常ボタンも、最終的に列車の信号機を停止現示に変えて列車を止める連鎖につながるんだ。
なぜ今、技術革新が求められているのか:保守現場の人手不足と道路交通の課題
踏切を取り巻く環境では、現場の労働力不足が深刻な課題となっています[32]。国土交通省の2025年2月調査によると、運輸部門および工務・電気・車両部門の両方において、約5割の鉄道事業者で人手不足を原因とした残業や休日出勤が発生していました[32]。鉄道インフラの老朽化が進む一方で、運転士や保守作業員の確保と育成は難しくなっています[32]。安全性を維持しつつ業務を継続するため、省力化に資する設備導入が強く求められています[32]。
都市部を中心とした道路交通の渋滞も大きな問題です[26]。国土交通省の集計によると、ピーク1時間の遮断時間が40分以上となる「開かずの踏切」は全国に500箇所以上存在します[26]。これらの踏切は交通渋滞や地域分断を引き起こし、都市活動に支障を与えています[26]。国は遮断時間だけでなく自動車交通量も考慮し、1日あたりの踏切自動車交通遮断量が5万台時以上の踏切を自動車ボトルネック踏切と定義しています[27]。
| 判定区分 | 判定指標 | 基準値 |
|---|---|---|
| 開かずの踏切 | ピーク1時間あたりの遮断時間 | 40分/時 以上 |
| 自動車ボトルネック踏切 | 踏切自動車交通遮断量(自動車交通量×遮断時間) | 50,000台時/日 以上 |
国は2021年に踏切道改良促進法を改正し、指定年限を恒久化しました[29]。立体交差や保安設備の整備だけでなく、周辺の迂回路整備や駅改札口の追加、待機スペースの確保などを支援対象に位置づけました[29]。令和6年度までに全国766箇所が「改良すべき踏切道」に指定されています[30]。さらに大阪北部地震での駅間停車に伴う長時間遮断を契機に、2024年7月31日時点で485箇所が災害時の管理方法を定めるべき踏切道として指定されました[31]。関係機関との連絡体制や開放手順の策定、定期的な訓練が義務づけられています[31]。
保安装備が不十分な踏切の存在も課題です[22]。令和6年度末時点で、警報機や遮断機のない第4種踏切は2,282箇所残っており、同年度中に20件の事故が発生しました[22]。第4種踏切の全面的な第1種化(自動遮断機等の設置)は維持管理コストを増やすため、困難と考える事業者が多く存在します[34]。そのため国土交通省は、より少ない費用で導入できる手動ゲートなどの暫定対策を支援しています[34]。手動ゲートは2025年3月末時点で262箇所に設置されています[34]。
後輩危険な踏切があるなら、すべて自動遮断機付きの第1種踏切に改修すればよいのではありませんか?
先輩設備を増やすと日々の維持管理や点検の負担も増えるんだ。事業者の約5割で人手不足が生じている状況では簡単ではないよ。
後輩人手が足りない中で設備だけを増やしても、保守が追いつかなくなる懸念があるわけですね。
先輩そうだね。だからこそ、手動ゲートのような暫定策や、保守の手間を減らせるデジタル技術が重視されているんだ。
AIやセンサーで何が変わるのか:面検知・画像解析・遠隔監視への進化
従来の課題を克服するため、踏切の検知技術に先進的なセンサーやAIが導入されています[16, 25, 41]。特に注目されているのが、線ではなくエリア全体を監視する面検知への移行です[16, 41]。従来の光軸式が線上の遮断しか捉えられなかったのに対し、AI画像解析はカメラ視野内の任意の空間を監視できます[41]。カメラ映像から人や自動車の動きを解析し、列車の運行を妨げる物体を特定します[41]。国土交通省の説明によると、AI画像解析は従来センサーに比べて検知範囲が広く、導入費用も比較的抑えやすい利点があります[41]。
センサーの物理的な特性に応じた使い分けも進んでいます[40, 45]。道路外に設置する3Dレーザーレーダは、物体の形状や位置、動きをリアルタイムに直接計測します[40, 45]。直接距離を測る仕組みのため、可視光カメラ画像に比べて夜間や悪天候の影響を受けにくいとされています[40]。一方、道路に埋め込むループコイル式は設置や交換時に道路掘削を伴い、保守負担が大きい難点があります[45]。米国連邦鉄道局(FRA)の2012年報告書では、複線踏切における設置コストや稼働信頼性の試算値がまとめられています[44]。
| 比較項目 | 埋設ループコイル方式 | レーダー方式 |
|---|---|---|
| 設置見積費用(複線) | 36,680米ドル | 27,500米ドル |
| 寿命・故障指標 | 報告寿命 4〜6年 | MTBF(平均故障間隔) 10年 |
| 復旧時間指標 | — | MTTR(平均修復時間) 6時間 |
| 推定可用率 | 98.8% 〜 99.5% | 99.99% |
実際の鉄道現場でも導入が始まっています[24, 39, 42]。JR東海は、歩行者や車いす、自転車への検知性能を高めたレーザーセンサ式の高機能型装置を順次導入しています[24, 39]。西武鉄道では、AIや3D画像解析を用いて踏切内の滞留者を検知し、特殊信号発光機を動作させるシステムを開発しました[42]。遠隔のリアルタイム映像で指令員の確認を支援する一方、遠隔通信が途絶した場合でも列車を止める停止信号機能自体は維持される設計となっています[42]。
保守の省力化に向けては、遠隔監視と予兆検知の技術が活用されています[33, 43]。JR東日本は、踏切保安装置の動作状況を遠隔で把握・解析し、故障の予兆を検知する仕組みを整備しています[33, 43]。同社はこの仕組みを2029年度までに管轄内の約1,100箇所の踏切へ導入する計画です[33, 43]。また、過大な遮断時間を解消する取り組みとして「賢い踏切」があります[28]。列車の速度に応じた警報開始点を新たに追加することで、速度が遅い列車によって生じる余分な待ち時間を適正化します[28]。
さらに踏切設備の外側と連携する通信技術も研究されています[47, 48, 49]。路車間通信を利用し、軌道回路による列車検知情報を接近するコネクテッドカーへ直接通知するシステム(RCVW)が米国等で開発されています[47, 48]。またJR東日本では、GNSSで列車の車上位置を把握し、携帯無線通信網で地上設備と連携して踏切を制御するシステムの構想も進められています[49]。地上設備を最小限に抑えつつ、異常時には列車を自動停止させる枠組みを目指しています[49]。
後輩道路の外からレーダーやカメラで見守る方式なら、道路を掘削する埋設コイルより保守がずっと楽になりますね。
先輩施工面ではそうだね。ただ、カメラやAIは天候や日照の影響を受ける課題もあるんだ。
後輩西武鉄道の事例で、通信が切れても現地の停止信号機能だけは動き続ける設計にしていたのはそのためですか。
先輩その通りだよ。外部との通信機能に障害が起きても、現地の安全連鎖を絶対に切らない二重の構えにしているんだね。
誰に影響するのか:道路利用者・保守現場・列車運行における安全性と今後の課題
一連の技術進化は、踏切に関わるさまざまな立場に大きな変化をもたらします[16, 32, 33]。道路利用者にとっては、歩行者や自転車の滞留が検知されることで事故リスクが軽減されます[16]。また「賢い踏切」の導入により、過剰な待ち時間が削減される効果も期待されます[28]。一方で、踏切事故の背景には通行者の直前横断なども存在します[23]。中国地方整備局がまとめた岡山県の資料では、事故原因のほとんどが通行者側に起因していると指摘されています[23]。安全な横断を実現するには、検知機器の高度化だけでなく通行者のルール遵守が不可欠です[23]。
保守作業員にとっては、遠隔監視やAIによる予兆検知が現場巡回や突発的な故障対応の負担を減らします[32, 33]。しかし、新技術の導入には特有の技術的ハードルも伴います[37, 46]。従来のリレーを用いた安全回路は、故障時に無通電となって安全側へ倒れる論理を明確に証明できました[12, 37]。これに対してマイクロプロセッサーやソフトウェアで構成される高度なシステムは構造が複雑であり、本質的なフェイルセーフ性の立証が困難です[37]。そのため、安全性の確認には統計的なアプローチが必要となります[37]。
さらに実環境における環境耐性も課題となります[45, 46]。光学カメラやAI画像解析は、雨や霧、降雪、西日などの逆光によって認識精度が低下する懸念があります[45]。また誤検知や検知漏れへの対策、演算処理に必要な電源や通信帯域の確保、導入後の運用保守費用の増大も指摘されています[46]。路車間通信を用いた警告システムについても、対象となる自動車への専用車載器の搭載や相互運用性の確保が前提条件となります[47]。
公開されている事例を総合すると、新技術の導入は既存の物理的な軌道回路や遮断機を一律に全廃する方向ではありません[50]。レールによるフェイルセーフな列車検知や停止連鎖を基盤として維持しつつ、レーダーやAIによって障害物の検知範囲を広げ、通信技術で遠隔監視や情報提供を補うハイブリッドな安全対策が現実的なアプローチと評価されています[50]。


